
Caja de mecanizado CNC de precisión para componentes de juntas robóticas

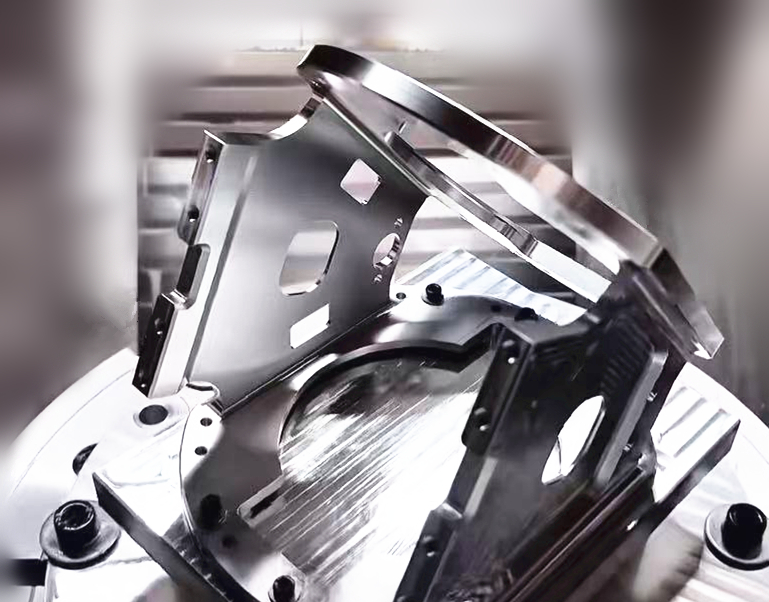
Project Visión general
|
Industry |
Industrial Robotics |
|
Producto Nombre |
Componentes personalizados de la junta robótica (Drive Joint) |
|
Material de mecanizado |
6061-T6 Aluminum Todo oy |
|
Proceso de mecanizado |
5-Axis CNC Machine |
|
Producto ion Type |
Small-Batch, High-Precision Producto ion |
|
Surface Roughness |
As-Machined Surface (Ra ≤ 0,8μm) |
|
Entrega Cycle |
8 días laborables (excluyendo Naviero tiempo) |
|
Producto Función |
En robots industriales, los componentes de la unión son piezas principales de transmisión que integran sistemas de transmisión, rodamientos y sistemas de actuadores. Su precisión dimensional, concentricidad e integridad estructural afectan directamente a la flexibilidad de movimiento, capacidad de carga y estabilidad del robot durante un funcionamiento continuo de alta intensidad. |
Acerca del cliente
Nova Robotics Lab es un equipo de investigación y desarrollo dirigido por una universidad que se centra en la innovación de componentes centrales para robots industriales. Operando en un modelo empresarial de ingeniería simulada, el equipo es responsable de avanzar en proyectos desde el diseño conceptual hasta las pruebas de prototipos, proporcionando a los miembros experiencia práctica en modelado CAD, diseño para fabricabilidad, mecanizado de precisión y pruebas de rendimiento de robots. El equipo acoge a estudiantes interdisciplinarios y enfatiza el desarrollo de habilidades prácticas de ingeniería y pensamiento innovador más allá del aprendizaje teórico.
¿Qué es la Competición Nacional de Innovación Conjunta en Robots Industriales?
La Competición Nacional de Innovación en Componentes Centrales de Robots Industriales, en la que participa Nova Robotics Lab, es una de las competiciones de tecnología robótica más influyentes y autorizadas de Asia. Los equipos universitarios muestran componentes centrales autodiseñados (incluidas las articulaciones robóticas), que son evaluados por expertos del sector en función de las dimensiones de precisión, rendimiento, diseño ligero y rentabilidad.
Necesidades del equipo de robótica
Para Nova Robotics Lab, los componentes de las articulaciones robóticas son piezas clave que deben soportar fuerzas rotacionales continuas y cargas dinámicas. Estos componentes deben cumplir los siguientes requisitos:
Excelente concentración para evitar el jitter de movimiento y la pérdida de transmisión
• Alto rendimiento y diseño extremadamente ligero para reducir el peso total del robot
Superficies de acoplamiento precisas para adaptarse a las necesidades de ensamblaje de rodamientos y actuadores
Consistencia dimensional absoluta para asegurar una integración perfecta con otros componentes robóticos
Además de los requisitos técnicos, el equipo también se enfrenta a limitaciones adicionales comunes en los proyectos de investigación y desarrollo robótico:
Ciclo de desarrollo de prototipos ajustado
Producción CNC en pequeños lotes (10-15 piezas por lote)
Componentes de lote pequeño, altamente personalizados, con superficies curvas complejas
El equipo necesitaba más que un taller tradicional; necesitaban un socio competente en la fabricación rápida de prototipos de robots—uno capaz de proporcionar precisión industrial y capacidades avanzadas de mecanizado en 5 ejes en un ciclo muy ajustado.
01 Micron-Level Dimensional Accuracy
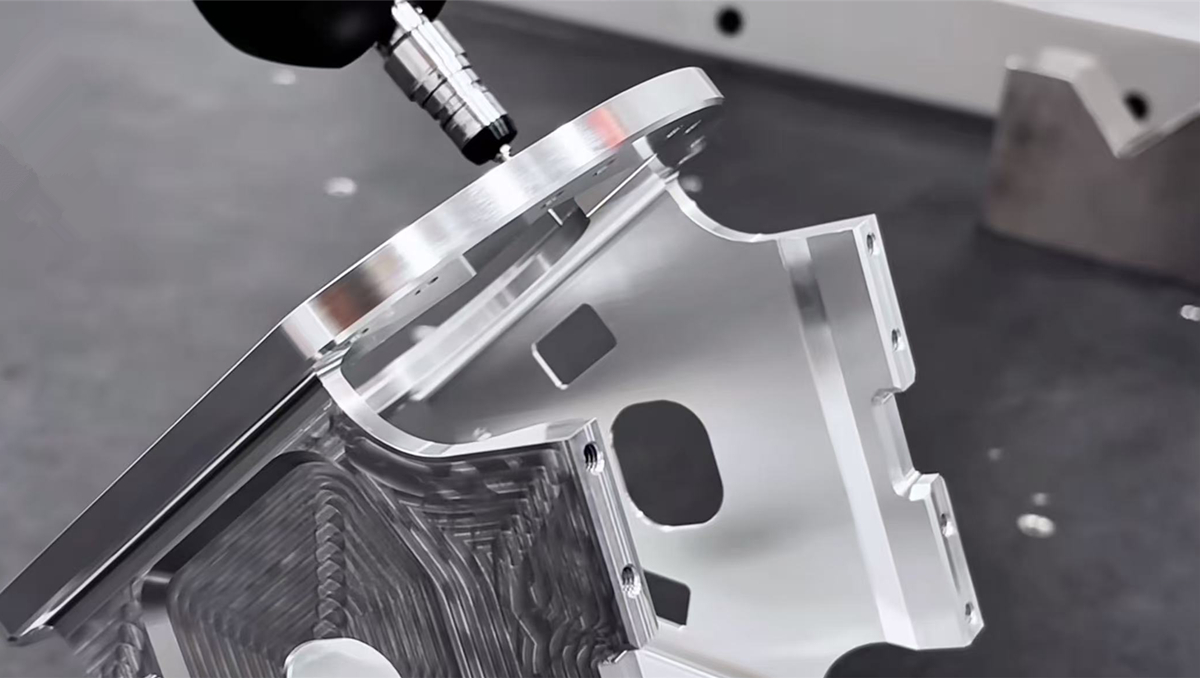
Las superficies de acoplamiento y los orificios interiores de las articulaciones robóticas requieren una precisión dimensional extremadamente alta en toda la estructura. Mantener tolerancias a nivel de micras (±0,005 mm) durante múltiples procesos complejos de mecanizado es crucial; Incluso una ligera desviación puede provocar un mal ajuste del conjunto, vibraciones de movimiento y una vida útil en la articulación más corta. Para abordar esto, adoptamos un modo de mecanizado por fases llamado "mecanizado en bruto—semiacabado—acabado", con enfriamiento natural entre cada fase para liberar tensiones internas. También utilizamos dispositivos hidráulicos personalizados para asegurar una sujeción estable y uniforme, e implementamos inspecciones estrictas en proceso. Se utiliza una máquina de medición de coordenadas (CMM) para verificar en tiempo real la precisión dimensional y ajustar la compensación de la herramienta de forma oportuna para garantizar el cumplimiento estable de las tolerancias.
02 Mecanizado de pared delgada de aluminio 6061 Todo oy
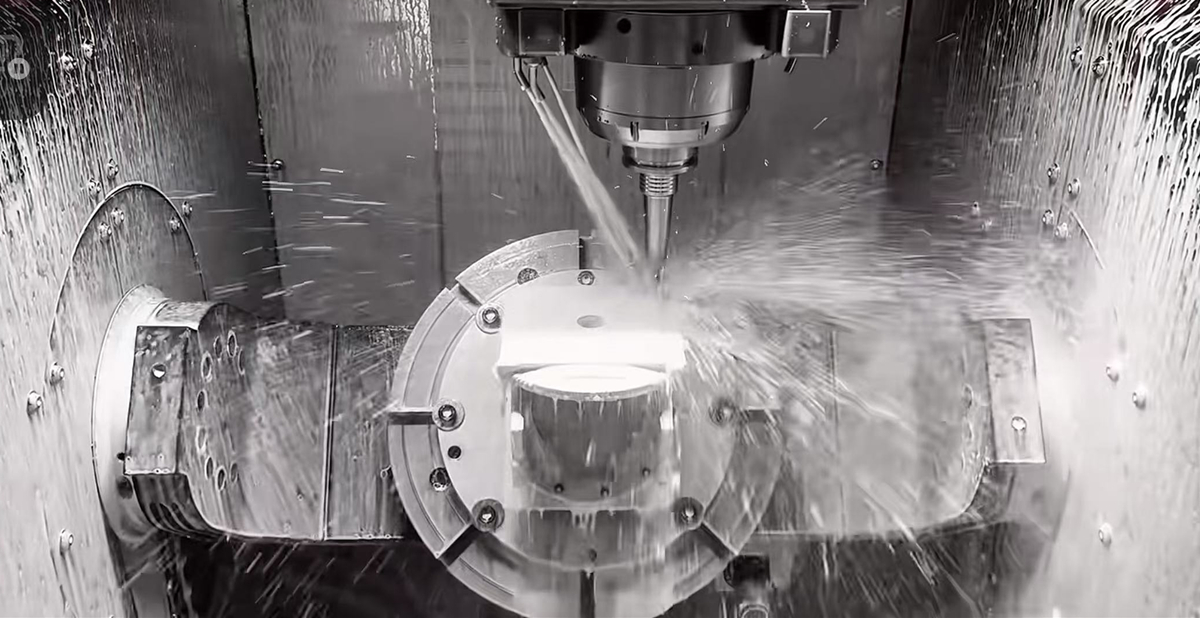
6061-T6 aleación de aluminio es un material ligero y de alta resistencia, lo que la hace muy adecuada para componentes de juntas robóticas. El principal reto del mecanizado es lograr una rugosidad superficial perfecta (Ra ≤ 0,8μm) evitando la deformación de piezas ligeras de pared fina; estas piezas son propensas a daños estructurales durante la retirada de una gran cantidad de material (desde 14,5 KG en blanco hasta el producto terminado). Optimizamos los parámetros de corte y utilizamos un sistema de refrigeración a alta presión para reducir la temperatura de corte, adaptamos dispositivos hidráulicos personalizados para reducir el esfuerzo de contacto y adoptamos fresado en espiral para una eliminación eficiente del material y un acabado de enlace en 5 ejes. Este método reduce la fuerza de corte asegurando la precisión superficial, evitando eficazmente la deformación de pared delgada y daños estructurales.
03 Mecanizado de superficies curvas complejas y cavidades profundas
Las complejas estructuras internas y externas de las uniones robóticas requieren el mecanizado de superficies curvas complejas y precisas y cavidades profundas de difícil acceso. Estas formas geométricas conllevan riesgos inherentes de vibración de la herramienta y mala evacuación de las visuras, lo que a su vez amenaza la estabilidad dimensional y la alta integridad superficial requerida para áreas cerradas. Para abordar este problema, adoptamos una estrategia de varios pasos de "taladrado piloto—fresado en espiral en bruto—semiacabado controlado—acabado de enlace de 5 ejes", equipada con husillos de alto rendimiento autodesarrollados y tecnología de plato giratorio accionado por engranajes GTRT, proporcionando soporte "hardcore" para el mecanizado de precisión de uniones robóticas.
 >
04 Rapid Entrega Requirement
Apoyar a un equipo de robótica competitivo requiere un ciclo de producción altamente comprimido. El principal reto es entregar los productos prototipo a tiempo para asegurar la preparación del equipo para competir, cumpliendo al mismo tiempo con los estrictos requisitos de alta precisión y mecanizado complejo. Aprovechando la eficiencia de los centros de mecanizado CNC de 5 ejes, integramos y optimizamos el proceso de mecanizado para lograr un mecanizado multisuperficie con una sola sujeción, reduciendo el tiempo de sujeción. Al mismo tiempo, Depuración de equipos con antelación, optimizamos las trayectorias de las herramientas y avanzamos simultáneamente en el mecanizado e inspección, controlando el ciclo de entrega de prototipos de lotes pequeños en un plazo de 8 días laborables, equilibrando precisión y eficiencia para garantizar la entrega puntual.
Inspección Estricta en Proceso y Final
Para garantizar la precisión a nivel de micrón, implementamos un proceso de inspección estricto:
• Utiliza una máquina de medición de coordenadas (CMM) para la inspección en proceso y así verificar la precisión dimensional tras cada proceso de mecanizado
• Utiliza medidores de precisión para la inspección de concentricidad y así evitar riesgos de vibración
Realizar una inspección de rugosidad superficial para confirmar que Ra ≤ 0,8μm
Utiliza herramientas de calibre para inspeccionar hilos y superficies de acoplamiento y confirmar la compatibilidad del ensamblaje
Los datos de inspección se conservan y archivan para la revisión de la trazabilidad de calidad y el cumplimiento de la competencia.
 >
Feedback del cliente
" El equipo de Brightstar ofreció excelentes servicios de mecanizado CNC de precisión, con atención al detalle, comunicación proactiva y un sólido apoyo. Hicieron todo lo posible por optimizar el proceso de mecanizado y, gracias a sus servicios de fabricación personalizados precisos y rápidos, nos ayudaron a completar los prototipos de la unión robótica a tiempo y a lograr excelentes resultados en la competición."
>— Nova Robotics Lab, Universidad de Ingeniería y Tecnología